


FEIMA ROBOTICS · 3D LiDAR SCANNER
FEIMA SLAM200E 핸드헬드 라이다 3D 스캐너 (32채널)
측정 거리 120 m · 640 kpts/s · 상대 정확도 5 mm @ 60 m · 내장 GNSS
SLAM200E는 페이마 로보틱스(FEIMA ROBOTICS)가 개발한 4세대 고정밀 핸드헬드 레이저 스캐너입니다. 고주파 라이다 센서, 1,200만 화소 듀얼 파노라마 카메라, 고정밀 GNSS 모듈, 고성능 온보드 연산 장치를 하나에 담았습니다. GNSS 신호가 닿지 않는 실내·지하에서도 정밀하게 매핑하고, 취득과 동시에 매핑·컬러링을 실시간으로 처리합니다.
120 m 측정 거리 | 640 kpts/s 포인트 속도 | 5 mm 상대 정확도 @ 60 m | 12 MP × 2 파노라마 카메라 | 1.6 kg 스캐너 무게 |
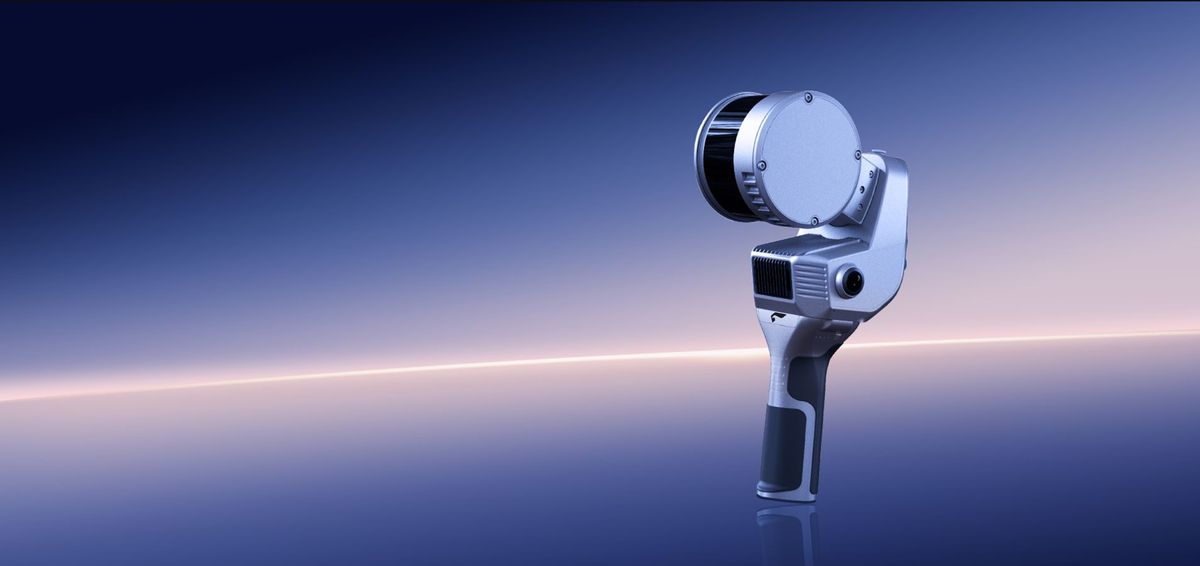
SLAM200E 32채널 핵심 구성
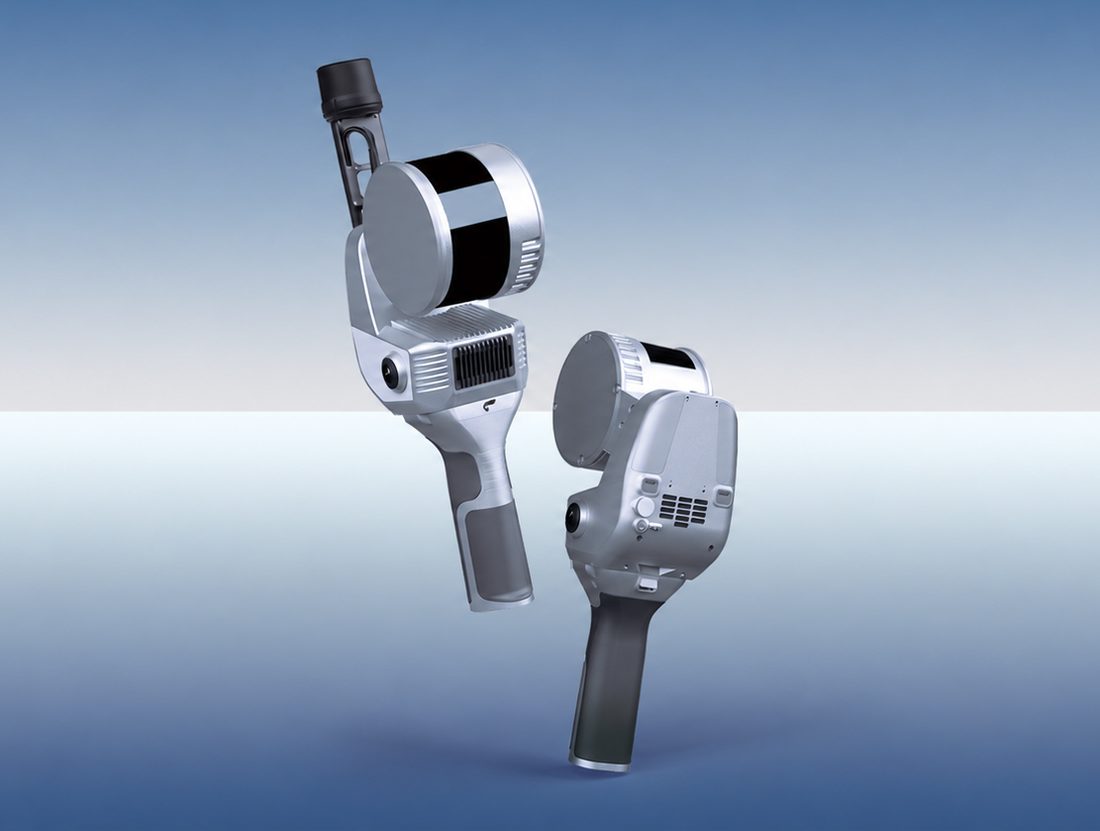
| 1 | 범용 마운트 브래킷 — GNSS 안테나, 백팩, 드론, 차량, 스마트폰, 체스트 홀더 장착 호환 |
| 2 | 내장 GNSS 칩 — 전 위성군 지원 (BeiDou 포함) |
| 3 | 회전 짐벌 — 레이저 시야각 360° × 270° |
| 4 | 상태 표시등 — 앱 없이도 장비 운용 가능 |
| 5 | Type-C 2개 — 외부 전원 공급·OTG / 고속 데이터 전송 |
ℹ 16채널과 32채널은 레이저 센서의 채널 수(포인트 속도)만 다르고 나머지 사양은 같습니다. 32채널은 640 kpts/s로 더 촘촘한 점군을 얻습니다.
SLAM200E 32채널의 특징
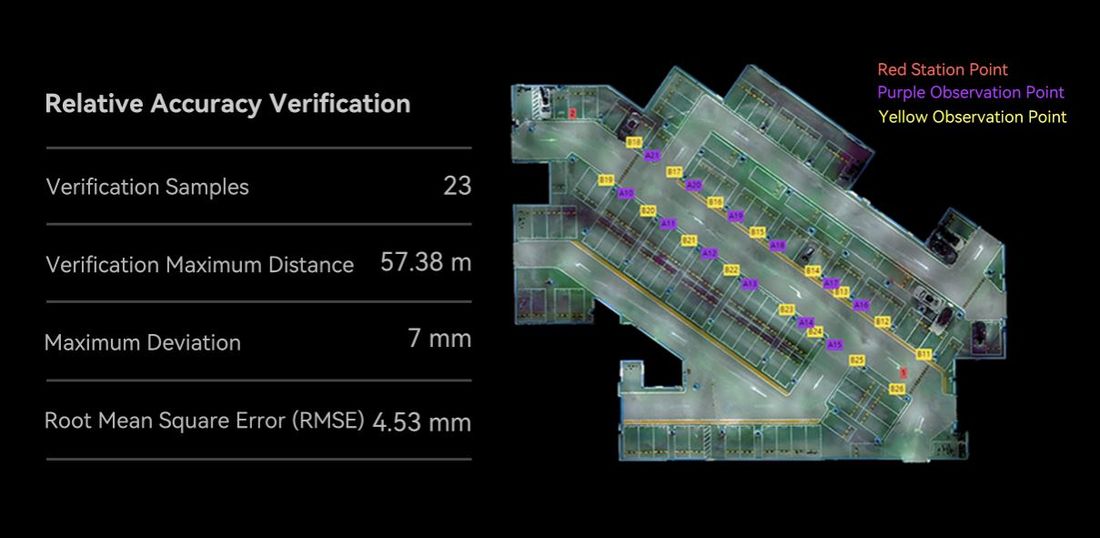
상대 정확도 검증 점 분포도
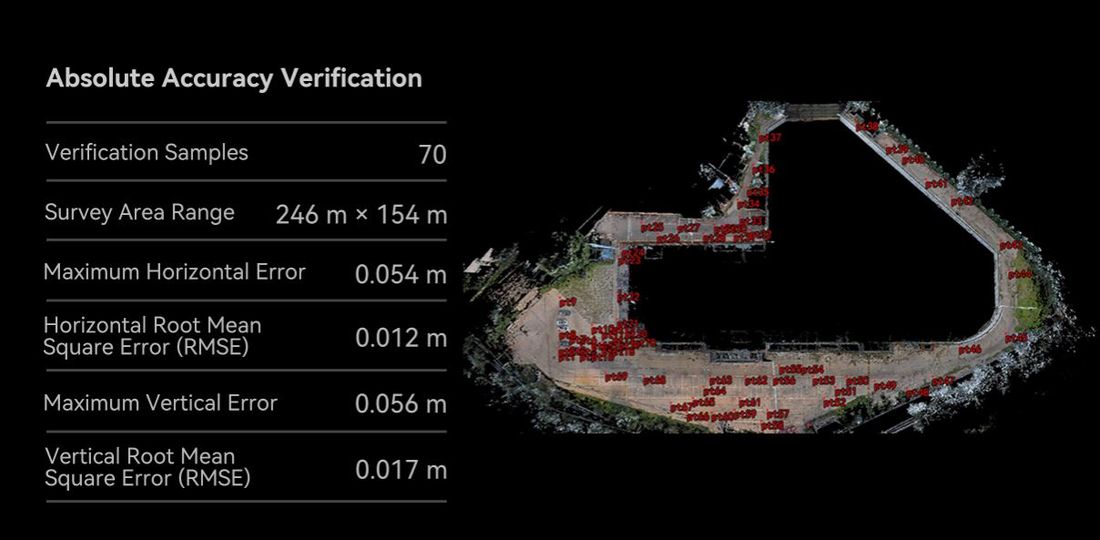
절대 정확도 검증 기준점 분포도
POINT 01
밀리미터급 초고정밀 측정
60 m 이내 상대 정확도 5 mm, 100 m 이내 1 cm를 지원합니다. RTK 모듈을 연결하거나 지상기준점(GCP)을 쓰면 최대 2 cm의 절대 정확도를 얻을 수 있습니다.
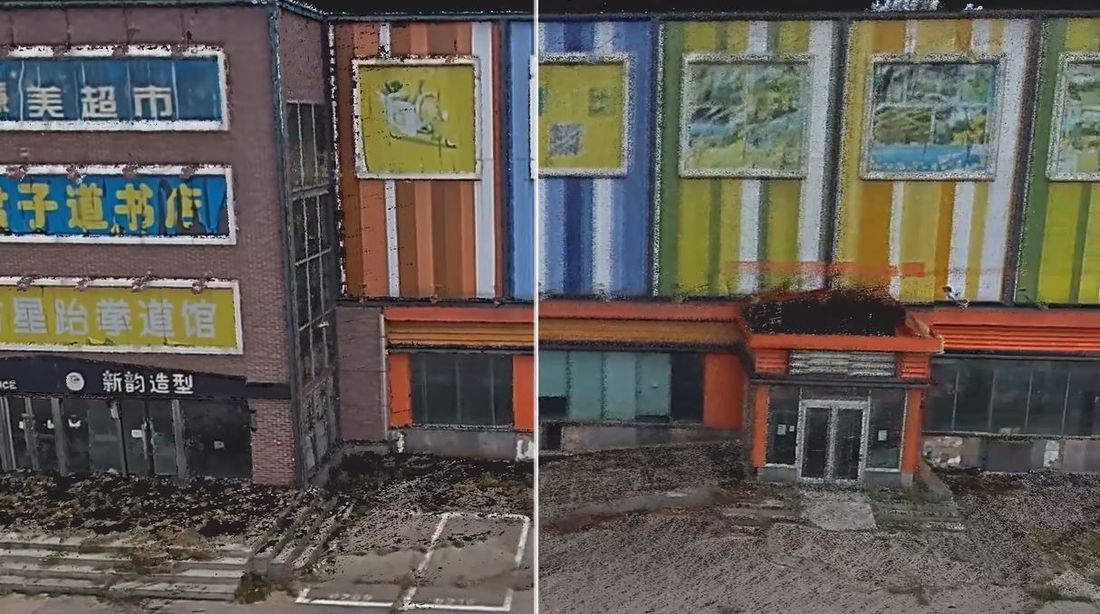
후처리 / 실시간 컬러 점군
POINT 02
절대좌표 기반 실시간 매핑
고정밀 컬러 점군을 실시간으로 취득하고 바로 확인합니다. RTK를 연결하면 절대좌표가 적용된 점군이 바로 나와, 도시 측량·시공 모니터링 등 대부분의 현장에서 후처리 시간을 크게 줄입니다.
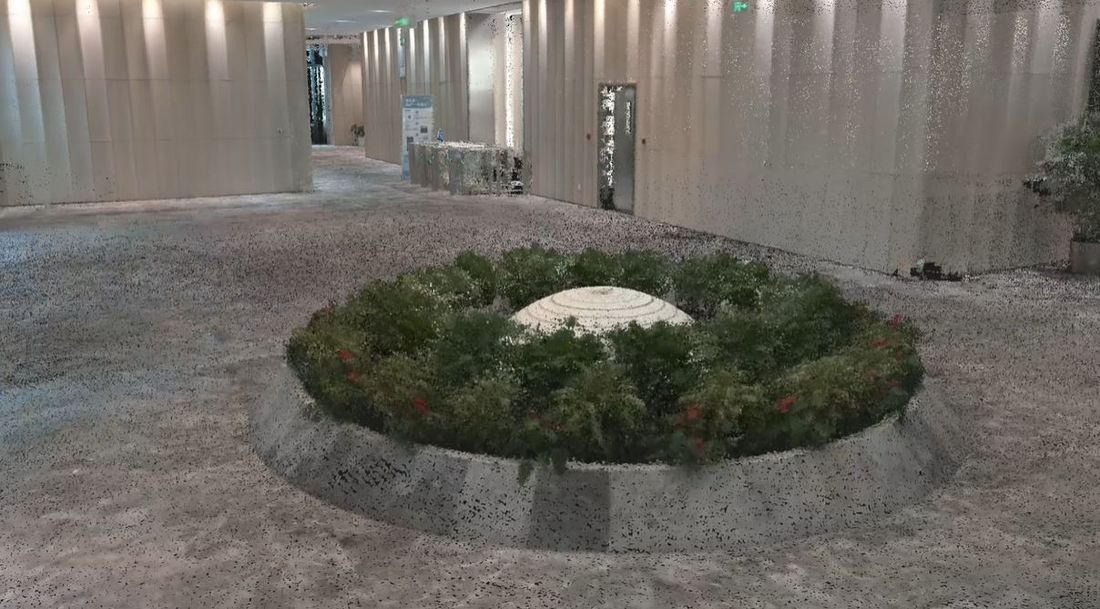
고밀도 결과
POINT 03
고정밀 3D 장면 재구성
고정밀 점군과 고해상도 이미지 텍스처를 결합해 실제 공간을 그대로 3D로 재현합니다. 디지털 팩토리, 디지털 전시관, BIM 등 정밀 모델링이 필요한 분야에 알맞습니다.
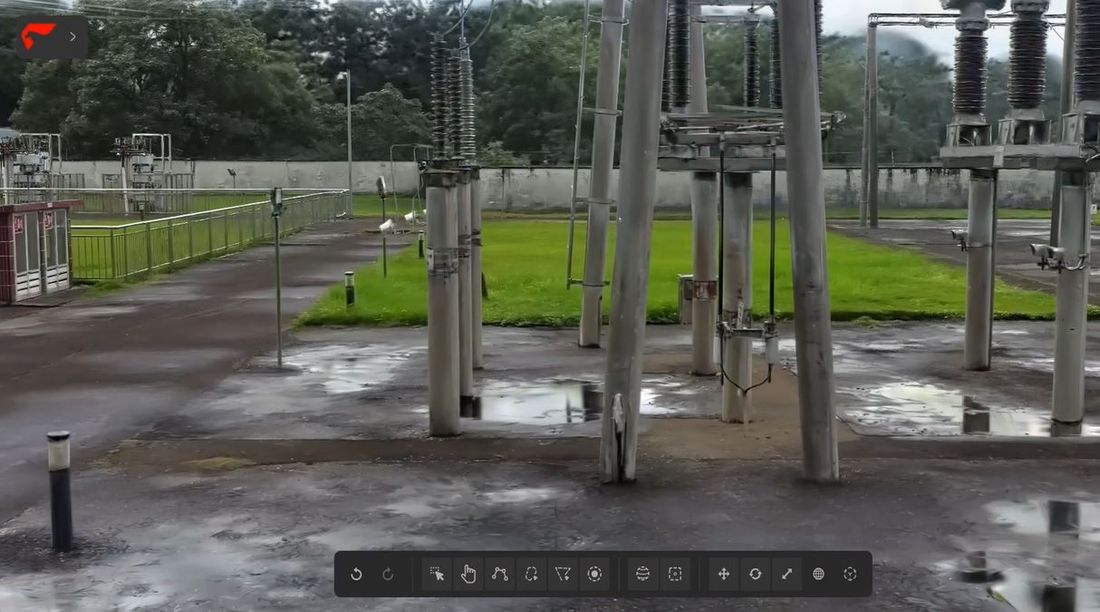
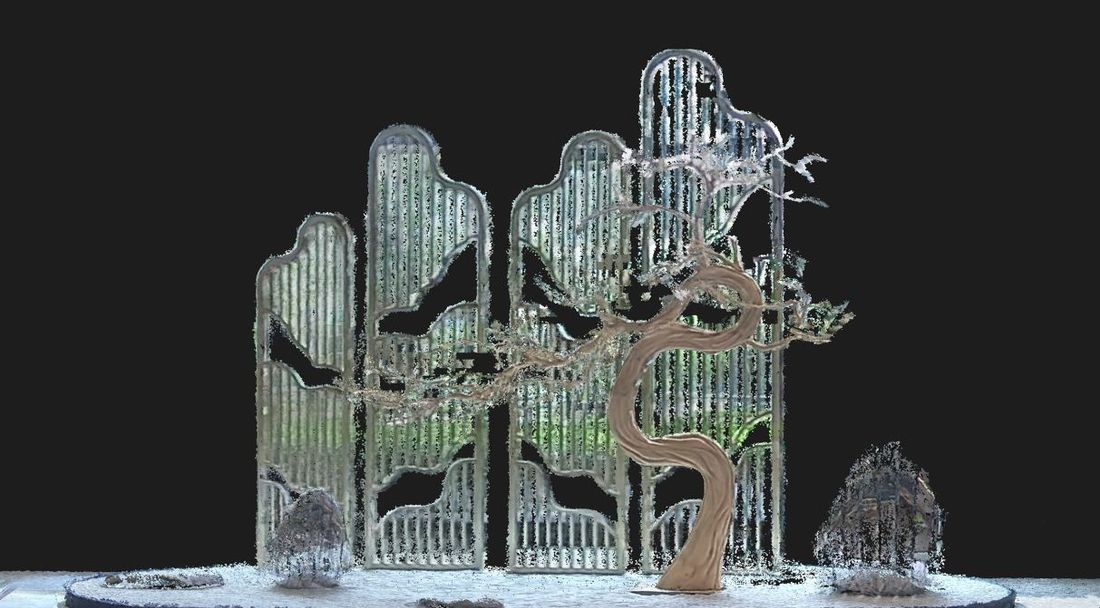
가우시안 스플래팅 (3DGS)
POINT 04
파노라마 카메라 · 3DGS
1,200만 화소 듀얼 파노라마 카메라가 360° 이미지와 세밀한 텍스처를 촬영합니다. 촬영 데이터는 점군 컬러링, Visual SLAM, 파노라마, 가우시안 스플래팅(3DGS)에 활용되며, 결과물은 범용 포맷으로 타사 플랫폼과 호환됩니다.
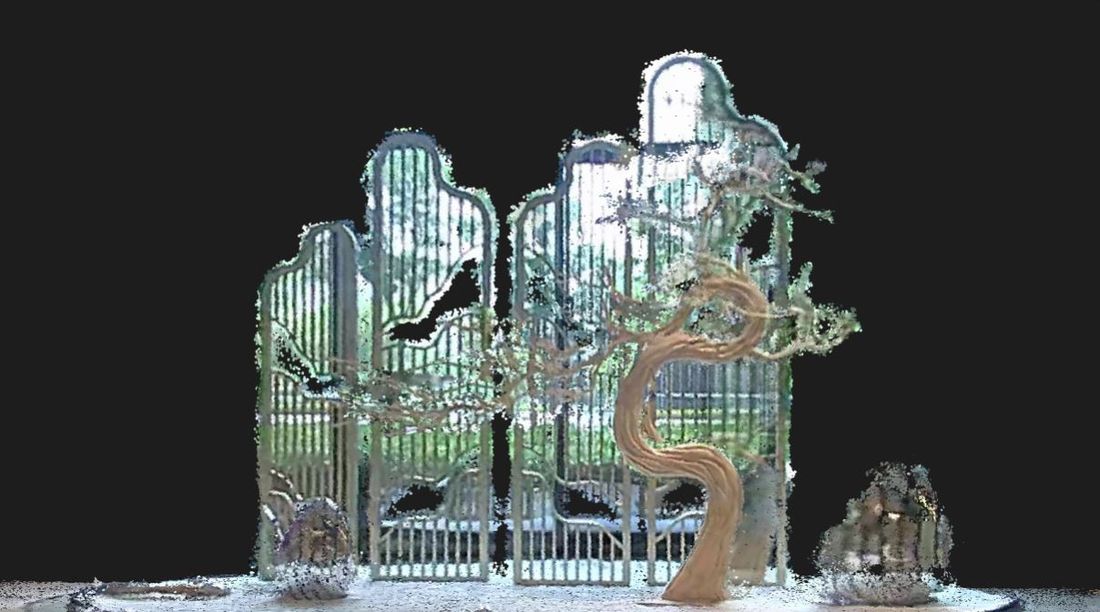
핸드헬드 모드 데이터
정지 측정 모드 데이터
POINT 05
정지 측정 모드
핸드헬드 스캔 중 생기는 움직임 오차를 없애 까다로운 환경에서도 고정밀·고밀도 점군을 얻습니다. 원하는 지점에서 측정한 데이터는 자동으로 정합·최적화됩니다.
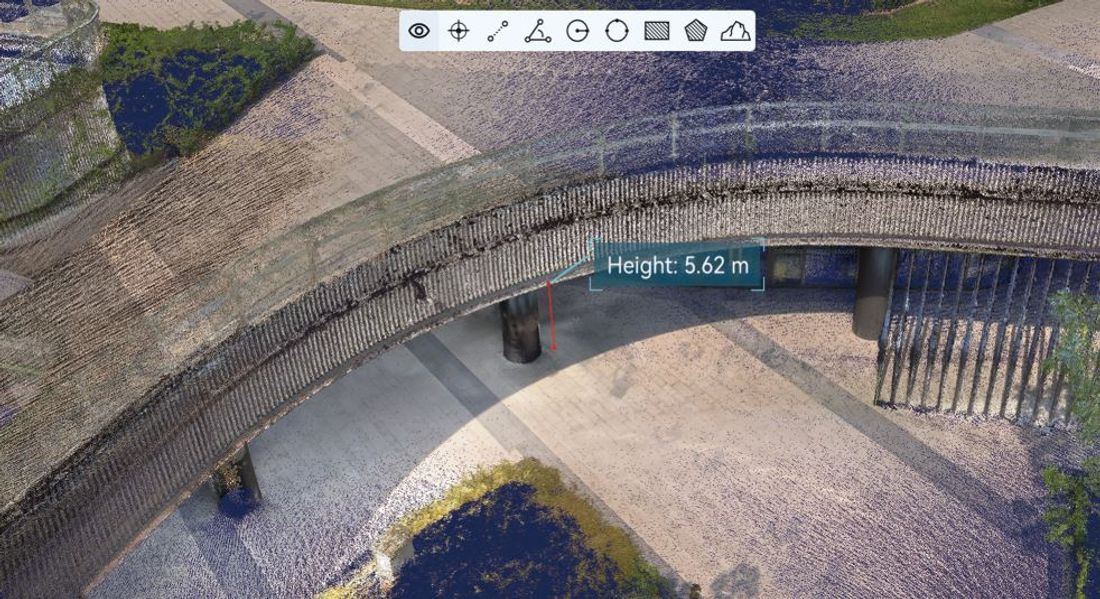
바닥 높이 측정
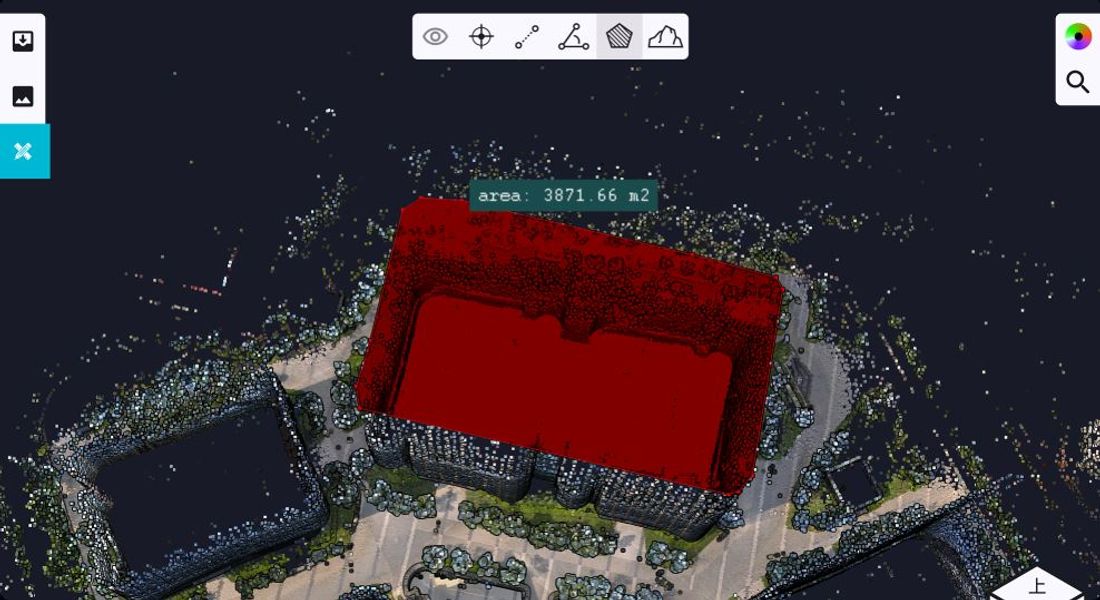
부지 면적 측정
POINT 06
현장에서 바로 측정 – SLAM Instant APP
스캔 직후 현장에서 실시간 점군으로 거리·면적·체적·다단면을 측정하고, 몇 분 안에 업무용 보고서를 만듭니다. 이 밖에 중단 지점 이어서 스캔, 스캔 공백 구간 점군 융합, 공중-지상 데이터 통합, LAN·인터넷 원격 실시간 전송을 지원합니다.
적용 사례
FEIMA 공식 자료의 실제 스캔 결과입니다.
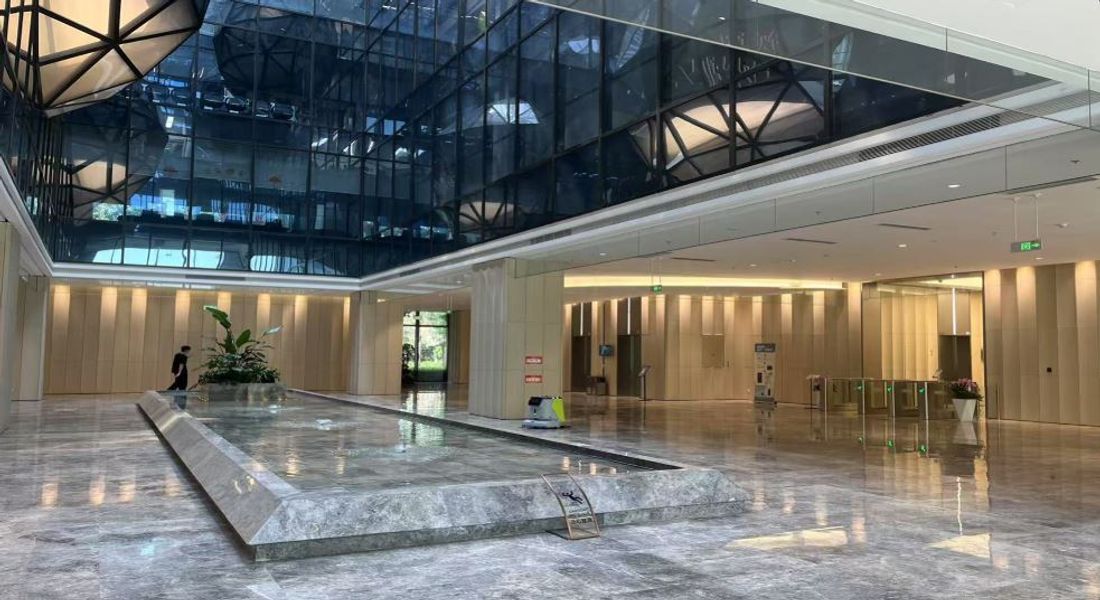
로비 사진
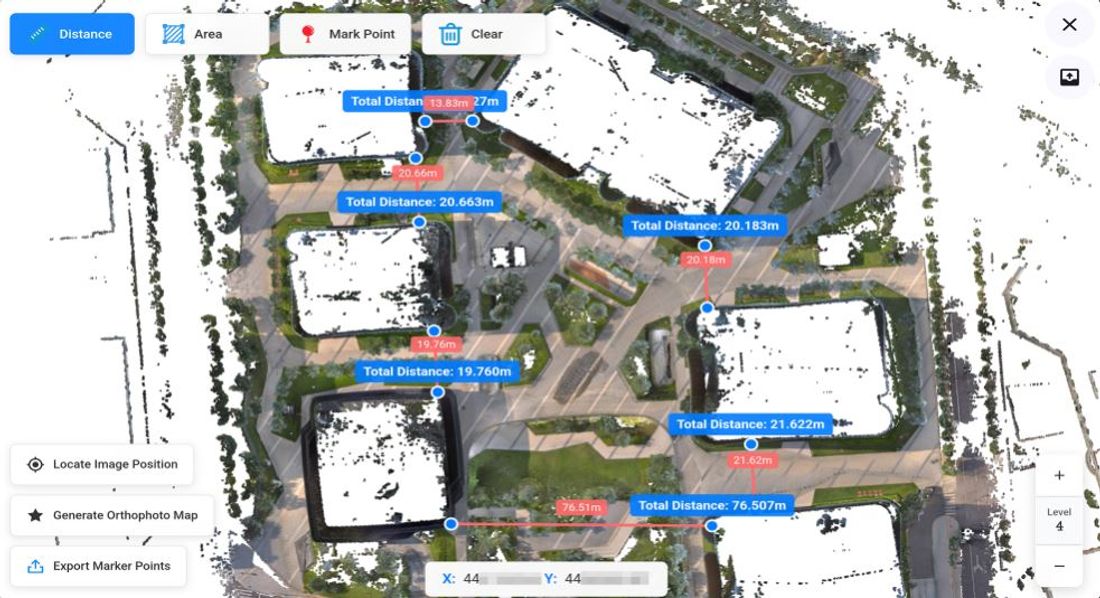
건물 간격 측정
지원 소프트웨어
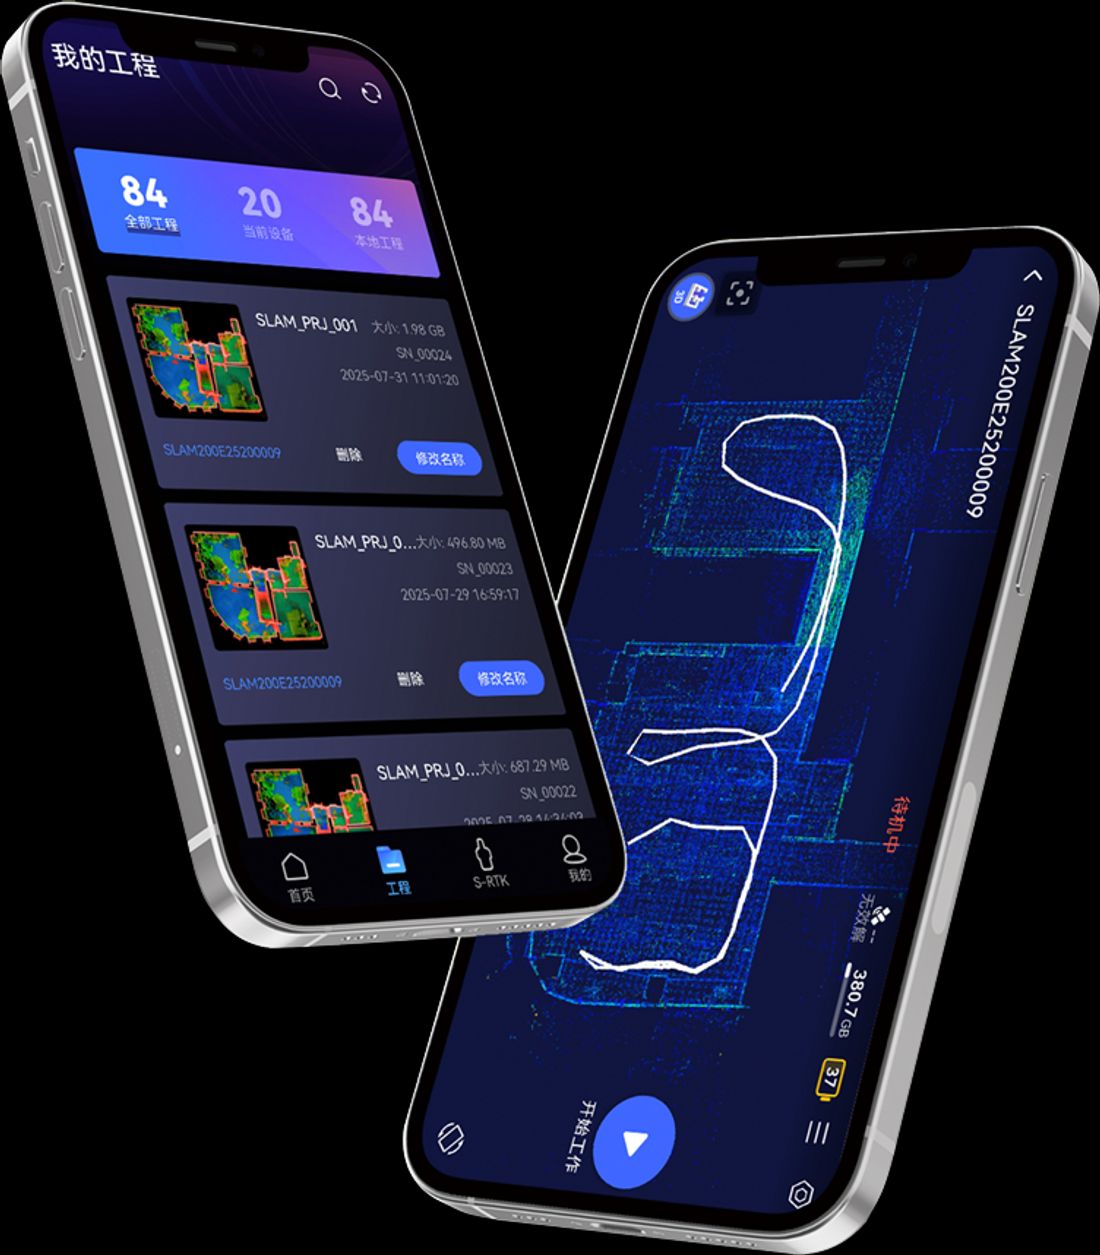 SLAM GO APP 스마트폰으로 장비와 연결해 프로젝트 관리, 실시간 점군 확인, 이미지 미리보기, 펌웨어 업그레이드 (Android / iOS) | 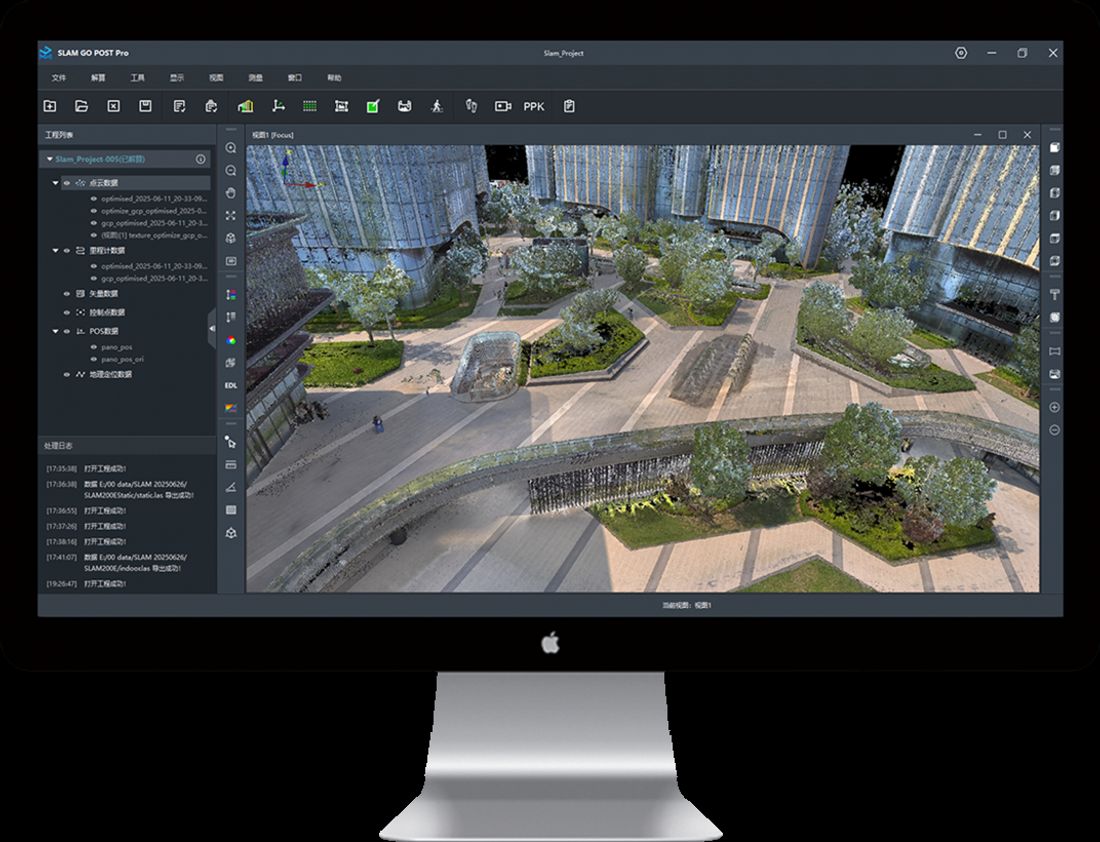 SLAM GO POST Pro UAV Manager 전문가 버전에 포함된 PC 후처리 소프트웨어. 고정밀 컬러 점군과 파노라마 이미지 생성, 점군 표시 및 최적화 | 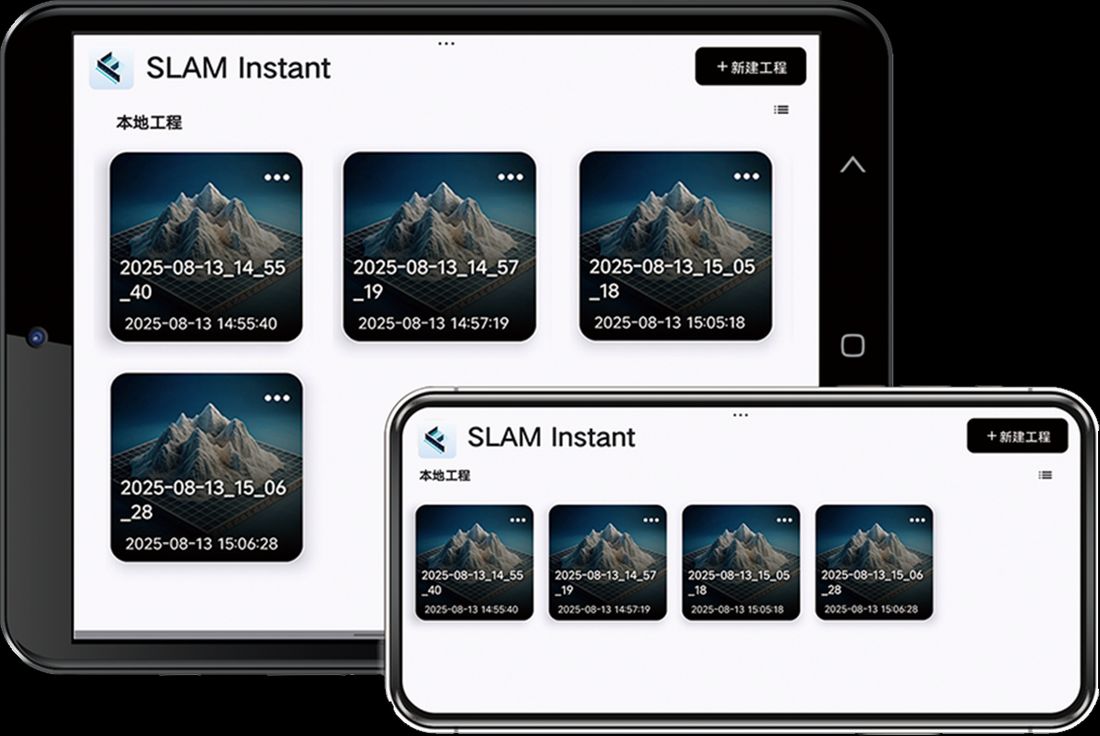 SLAM Instant APP 안드로이드 태블릿용 현장 측정 앱. 스캔 직후 현장에서 측정하고 업무용 보고서를 자동 생성 |
SLAM200E 32채널 상세 사양
| 본체 | 무게 | 1.6 kg (스캐너) / 2.1 kg (배터리·베이스 포함) |
| 크기 | 404 × 170 × 188 mm (배터리·베이스 포함) | |
| 소비 전력 | 26 W | |
| 저장 장치 | 512 GB SSD | |
| 배터리 / 사용 시간 | SP30 / 약 70분 (SLAM200E 단독) | |
| 사용 온도 / 습도 | -20 ~ 50 ℃ / < 95% | |
| 보호 등급 | IP54 | |
| 레이저 | 파장 / 등급 | 905 nm / Class 1 |
| 측정 거리 | 0.05 ~ 120 m | |
| 시야각 | 360° (H) × 270° (V) | |
| 포인트 속도 | 640 kpts/s (32채널) | |
| 카메라 | 해상도 | 12 MP × 2 (듀얼 파노라마) |
| 시야각 | 210° (카메라당) | |
| GNSS | 위성 시스템 | GPS / GLONASS / Galileo / BDS / QZSS |
| RTK 정확도 | 수평 0.8 cm + 1 ppm / 수직 1.5 cm + 1 ppm | |
| IMU | 바이어스 안정도 | 0.5°/h (Allan Variance @ 25 ℃) |
| 각도 랜덤 워크 | 0.025°/√hr | |
| 인터페이스 | Type-C ① | 충전 / OTG / 20 V 외부 전원 |
| Type-C ② | SSD | |
| 무선 | Wi-Fi, 블루투스 | |
| 실시간 정확도 | 절대 정확도 (RMSE) | 3 cm |
| 상대 정확도 (RMSE) | 2 cm @ 100 m | |
| 점군 두께 (노이즈) | 2 cm | |
| 후처리 정확도 | 절대 정확도 (RMSE) | 3 cm |
| 상대 정확도 (RMSE) | 1 cm @ 100 m / 5 mm @ 60 m (핸드헬드 모드, 기준점 보조 모드) | |
| 반복 정확도 (RMSE) | 2 cm (RTK 연속 2회 스캔) | |
| 점군 두께 (노이즈) | 0.5 cm (오도메트리 중심 50 m 이내 평면) |
※ 사양은 페이마 로보틱스(FEIMA ROBOTICS) 공식 자료 기준이며, 제조사 사정에 따라 예고 없이 바뀔 수 있습니다.
FEIMA 3D 스캐너 모델 선택 가이드
현장의 규모와 필요한 정확도에 맞춰 고르세요.
| 모델 | 구분 | 측정 거리 | 포인트 속도 | 상대 정확도 | 특징 | 추천 현장 |
|---|---|---|---|---|---|---|
| SLAM200 | 광역 장거리형 | 최대 300 m | 640 kpts/s | 5 mm @ 60 m | 내장 GNSS, 파노라마 카메라 2대 | 대형 공장·물류단지, 고층 건물, 광범위 침수·산불 현장 |
| SLAM200E 32채널 | 고정밀 측량형 | 120 m | 640 kpts/s | 5 mm @ 60 m | 내장 GNSS, 정지 측정 모드, Instant APP | 건물·대지 정밀 현황 조사, 공장·기계 설비, 구조물 붕괴 |
| SLAM200E 16채널 | 고정밀 측량형 (경제형) | 120 m | 320 kpts/s | 5 mm @ 60 m | 32채널과 같은 기능, 센서 채널만 다름 | 정밀도는 필요하고 예산을 줄이고 싶은 측량 현장 |
| SLAM2000 | 핸드헬드 표준형 | 70 m | 200 kHz | 2 cm (후처리) | 720° 커버리지, Visual SLAM | 실내·지하·동굴, 상업·주거시설 화재·누수 조사 |
| SLAM1000 | 엔트리형 | 70 m | 200 kpts/s | 2 cm @ 100 m | 0.65 kg, MagSafe, 컬러 점군 | 처음 도입하는 현장 기록·체적 측정 |
| Pocket 3D | 휴대형 모델링 | 100 m | 48k pts/s | 2 cm @ 60 m | 700 g, 파노라마 카메라 연동 3DGS | 소규모 실내 조사, 인테리어, 문화유산 기록 |
모든 모델은 GPS가 닿지 않는 지하·실내·터널에서도 끊김 없이 작동하는 실시간 SLAM 알고리즘을 갖추고 있습니다. 넓고 복잡한 현장은 SLAM200·SLAM200E, 작은 공간 조사는 Pocket 3D가 알맞습니다.
건축사무소 활용 — 대지와 건물을 스캔해 설계 정보를 얻습니다
신축 대지 조사부터 리모델링·용도 변경까지 활용하는 공간 데이터
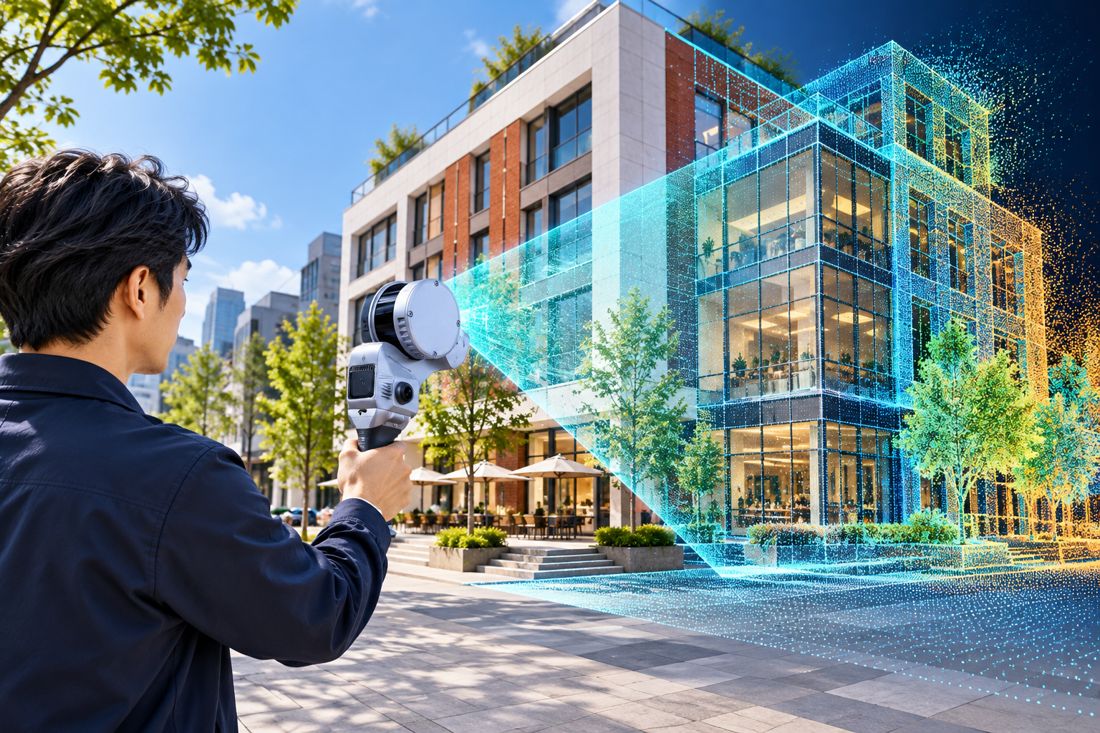
건물 전체를 입체적으로 기록 외관과 실내의 공간 관계 파악 · 사진과 메모에 3D 자료 추가 · 설계 검토에 필요한 현장 정보 확보 | 필요한 치수를 다시 확인 후처리 점군에서 거리·높이 검토 · 평면·단면 작성의 기초 자료 · 건축주·협력사와 같은 현황 공유 |
기존 건물 · 리모델링 · 용도 변경
SLAM200E로 기존 공간을 기록하고, 후처리 점군에서 거리·높이·단면을 검토해 설계 기초 자료로 씁니다.
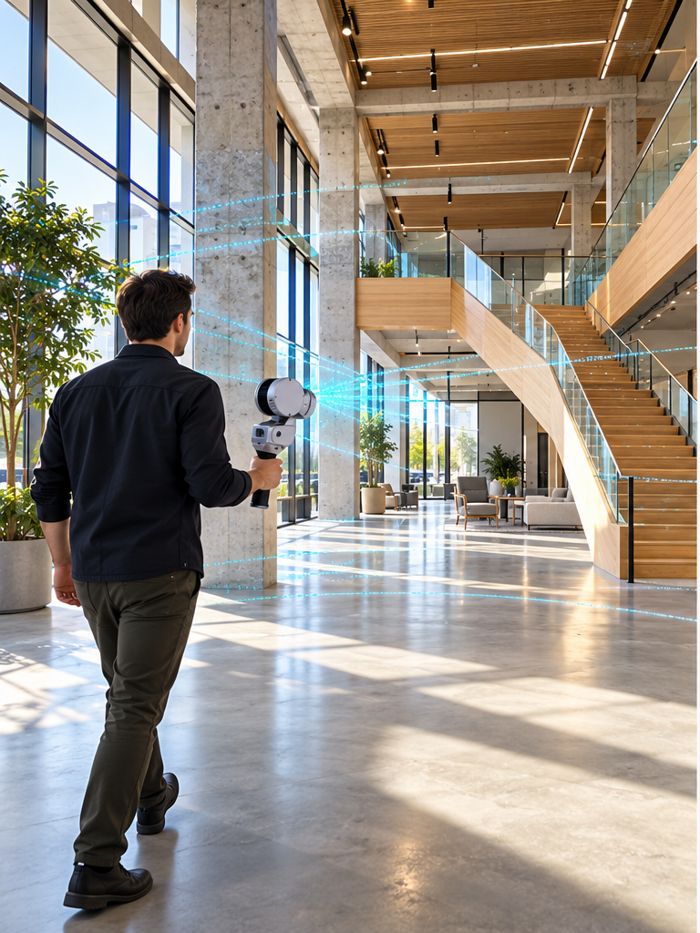
현장 스캔 / SLAM200E
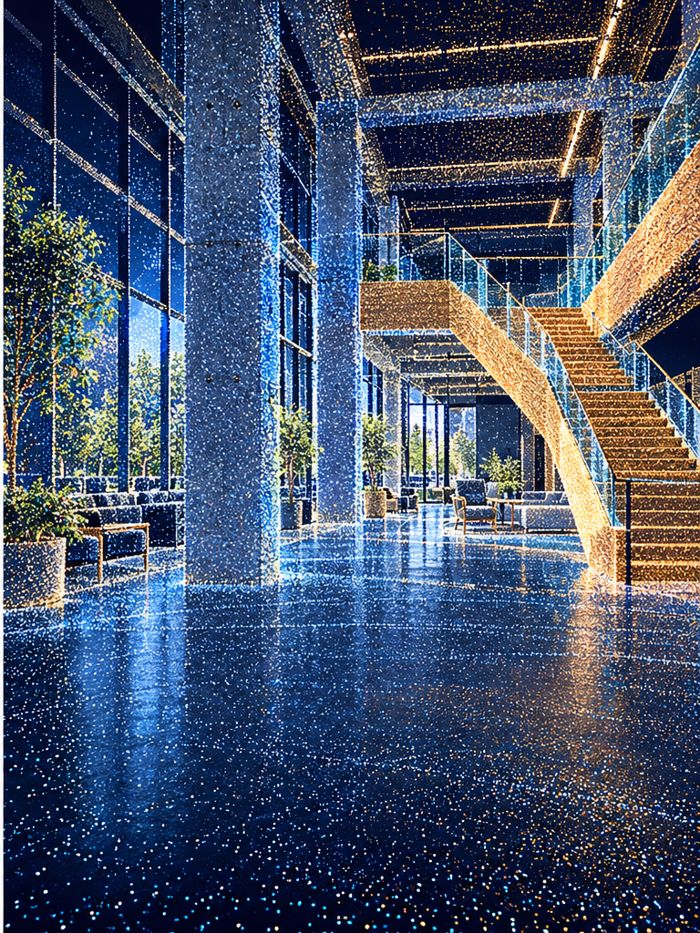
스캔 후 / 컬러 점군과 치수 검토
- 기둥·계단·개구부 위치 파악, 기존 도면과 현장 상태 대조
- 거리·높이·단면 검토, 현황 도면과 모델 작성에 활용
- 건축주·협력사와 같은 자료로 협의 (CAD·BIM 연계는 별도 작업)
실내 조사 · 인테리어 · 소규모 리모델링
Pocket 3D로 실내를 기록하고, 후처리 점군에서 필요한 구간을 검토합니다. 작은 사무실과 주거 공간 현황 조사에 휴대성을 살립니다.
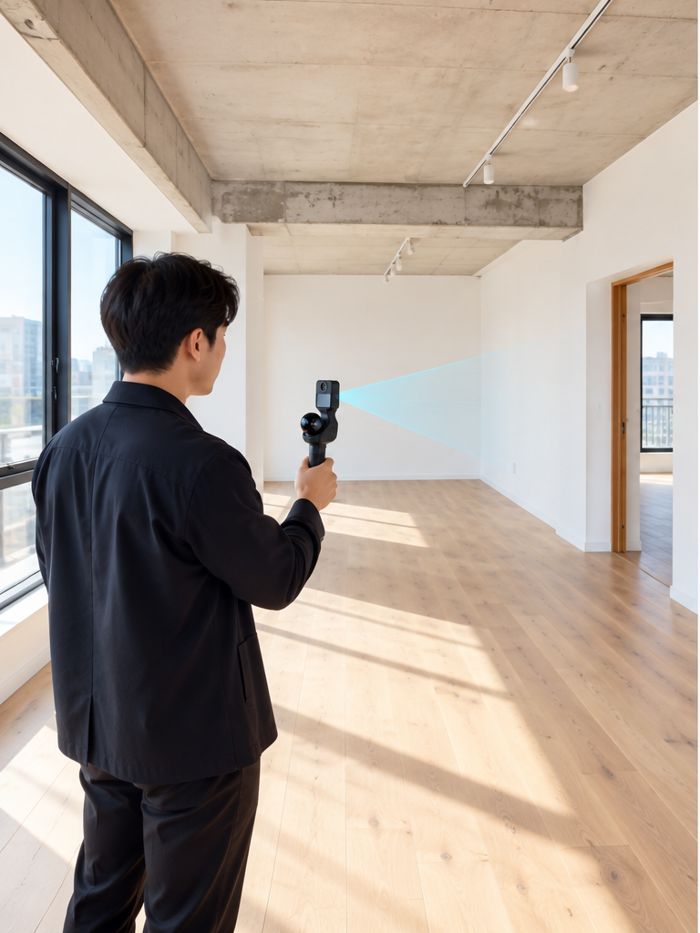
현장 스캔 / Pocket 3D
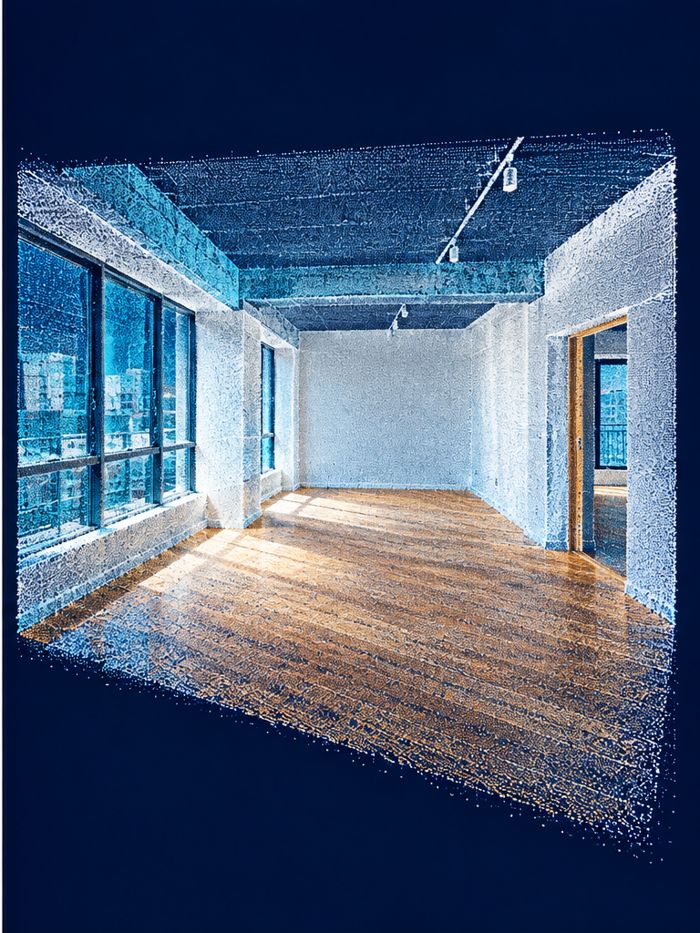
스캔 후 / 치수 확인 예시
- 실내 폭·높이와 개구부 위치, 기둥·보·천장 형상
- 가구·설비 배치 검토용 기초 치수
- 놓친 구간은 데이터에서 재확인, 필요한 위치의 단면 추출
신축 대지 조사
SLAM200E로 건축 예정 대지와 인접 도로의 형상을 기록하고, 경사·고저 차이·단면을 검토해 신축 설계의 기초 자료로 씁니다.
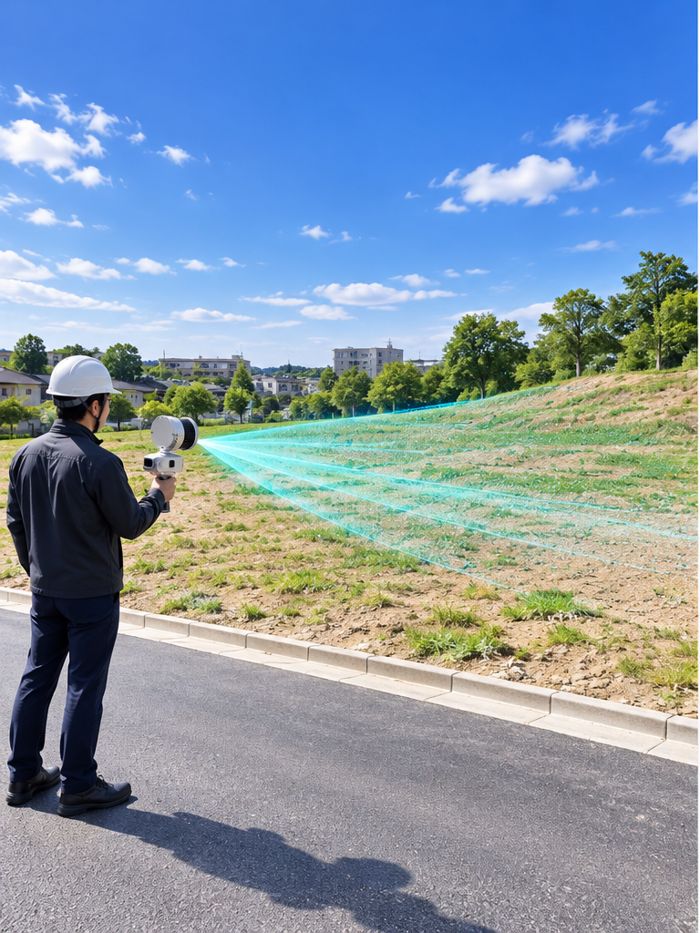
건축 예정 빈 대지 / SLAM200E 스캔
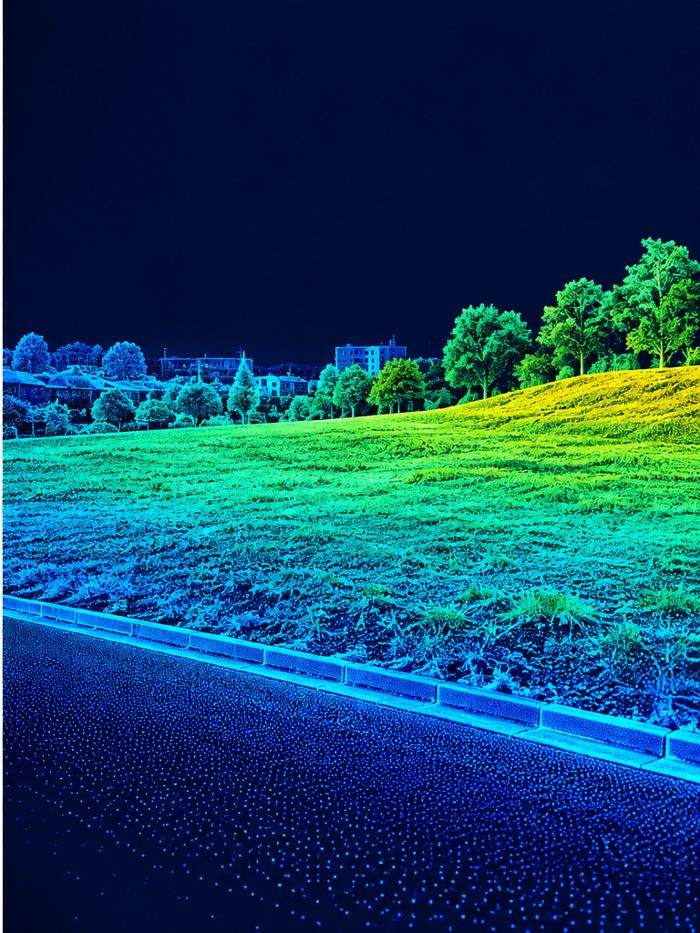
스캔 후 / 지형과 고저 차이 검토
- 대지·인접 도로를 입체적으로 기록
- 경사·고저 차이와 단면 검토
- 건물 배치·진입·계획고 검토 자료 (좌표·기준점·중요 치수는 검측으로 확인)
스캔은 화면으로 확인, 현장은 사실적인 3D로
스캔 중에는 휴대폰·태블릿에서 진행 상태와 점군을 확인하고, Pocket 3D에 파노라마 카메라를 더하면 촬영 후 사실적인 3D 현장(3DGS)으로 재현합니다.
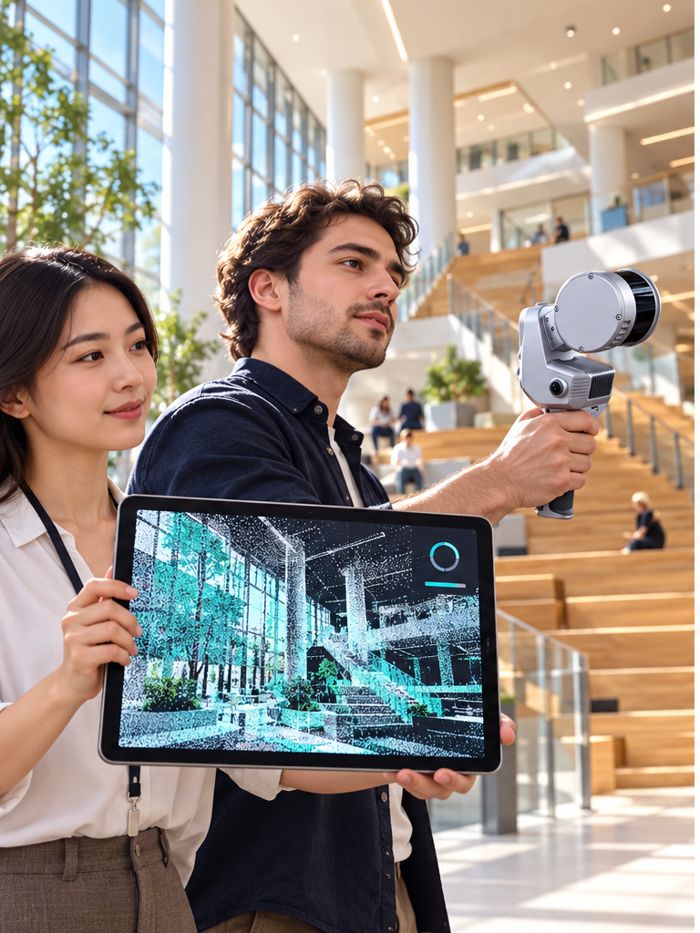
스캔 중 / 휴대폰·태블릿으로 확인
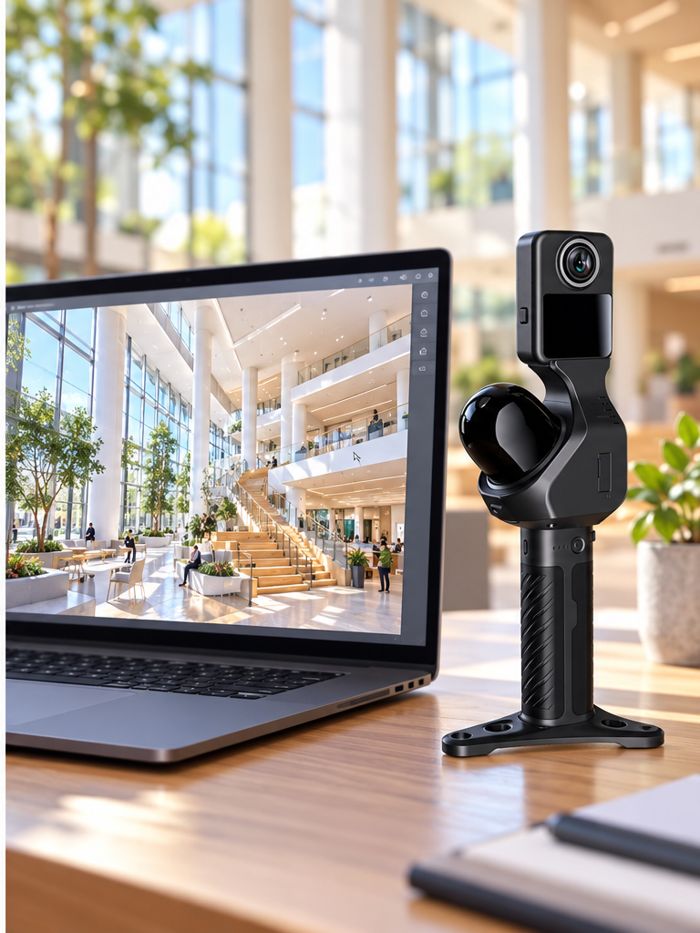
촬영 후 / Pocket 3D + 파노라마 카메라
- 전용 앱에서 점군과 취득 상태 확인, 빠진 구역을 보며 경로 조정
- 파노라마 영상과 점군을 결합해 3DGS 현장 재현
- 다양한 시점에서 공간을 다시 살펴보기
현장 데이터를 도면과 설계 협의로
점군을 정리하고 필요한 형상을 추출해 도면과 모델 작성에 씁니다. 건축주와 협력사도 같은 현황 자료를 보며 검토할 수 있습니다.
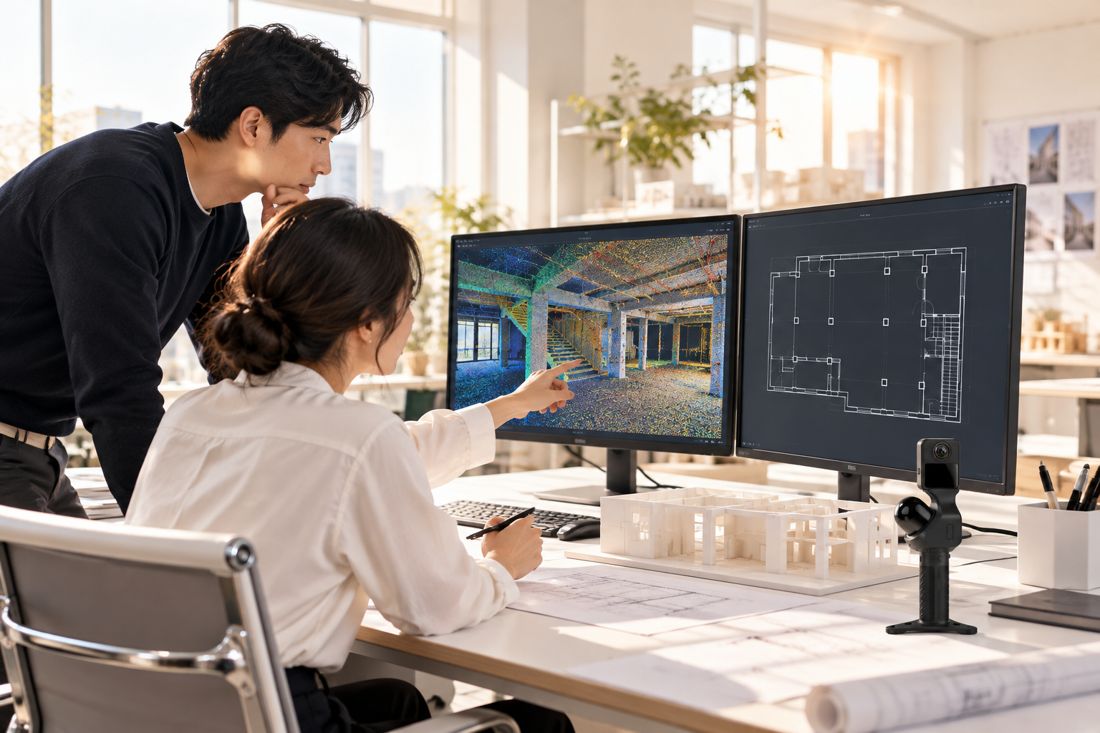
- 점군 정합·노이즈 정리·검측 → 평면·단면·형상 추출 → CAD 도면·BIM 모델 작성
- 건축주에게 기존 공간 설명, 협력사와 주요 공간 조건 공유, 검토 위치와 변경 사항 기록
※ 이 부분의 현장·점군 이미지는 활용 방법을 설명하기 위한 예시(AI 생성)이며 실측 결과가 아닙니다. CAD·BIM 결과물은 별도 소프트웨어 작업이 필요합니다. 정확도는 제조사 시험 조건 기준이며 실제 품질은 현장·취득·후처리에 따라 달라집니다.
보험 · 손해사정 활용 — 사고 직후의 현장을 그대로 남깁니다
보험사 직접 운영형 · 손해사정법인 · 개인 손해사정회사
사고 현장은 가장 중요하지만 가장 빨리 사라집니다. 응급조치·철거·복구가 시작되기 전, 현장이 훼손되기 전의 초기 상태를 3D로 남기는 것이 손해사정의 핵심 근거가 됩니다. 위험한 현장에는 최소 인원만 들어가고, 여러 담당자와 전문가는 회의실에서 같은 3D 현장을 함께 검토합니다.
1. 사고 접수
현장 성격·출동 우선순위 판단
현장 성격·출동 우선순위 판단
2. 현장 진입
훼손 전 현장 통제·스캔 준비
훼손 전 현장 통제·스캔 준비
3. 3D 기록 (FEIMA)
스캐너를 들고 걸으며 공간 전체 캡처
스캐너를 들고 걸으며 공간 전체 캡처
4. 원격 검토
본사·법무·전문가 동시 확인
본사·법무·전문가 동시 확인
5. 범위 산정
손상 범위·철거 구간 수치 협의
손상 범위·철거 구간 수치 협의
6. 보고서 제출
3D 시각 자료 + 체적·면적 수치
3D 시각 자료 + 체적·면적 수치
| 구분 | 기존 현장 조사 (2D · 수기) | FEIMA 3D 현장 조사 (디지털 트윈) |
|---|---|---|
| 속도 | 수백 장의 사진 촬영과 도면 수기 스케치로 오래 걸림 | 보행 속도로 이동하며 현장 전체를 한 번에 스캔, 재방문 비용 감소 |
| 정확도 | 육안 측정과 단편적인 치수 측정, 공간 맥락 누락 | 거리·면적·체적을 정밀 수치로 확보 (SLAM200·200E 상대 정확도 5 mm @ 60 m) |
| 안전 | 붕괴·유독가스 등 위험 구역에 오래 머묾 | 장거리 스캔으로 위험 구역 체류와 투입 인원 최소화 (SLAM200 최대 300 m) |
| 증빙력 | 사진 프레임 밖 정보 소실, 추후 보상 분쟁의 원인 | 언제든 다시 열어 여러 각도에서 검증하는 "디지털 현장" 보존 |
대형 공장 화재 건물 내부 소손 범위와 열변형 구간, 생산·전기 설비 위치와 잔해 상태를 기록합니다. 붕괴 위험과 유독 물질로 오래 머물 수 없는 현장을 한 번의 보행 스캔으로 철거 전 상태 그대로 보존합니다. | 산업 설비 파손 기계·제어반·배관의 미세한 변형과 2차 손상, 주변 구조물(천장·바닥)과의 간섭 관계를 함께 기록해 수리·교체·철거의 경계를 공간 근거로 나눕니다. | 상업시설 · 인프라 사고 천장 붕괴와 누수 확산 범위, 교량·구조물의 충돌 흔적·균열을 빠르게 매핑합니다. 터널·실내처럼 GPS가 닿지 않는 곳에서도 바로 작동해 현장 통제 시간을 줄입니다. |
3D 손해사정이 만드는 결과물
- 3D 현장 아카이브 — 사고 당시 공간 상태를 영구 보존
- 정밀 수치 데이터 — 거리·면적·체적으로 객관적인 보고서
- 피해 위치 3D 매핑 — 건물·설비·재고 손상 부위를 입체적으로
- 원격 협의 자료 — 본사와 외부 전문가가 동시에 검토
- 철거·복구 시뮬레이션 — 물량 산출과 복구 계획 수립
- 분쟁 대응 증빙 — 현장이 바뀐 뒤에도 사고 당시 상태 입증
현장에서는 SLAM GO 앱으로 실시간 점군을 보며 누락 구역을 막고, 사무실에서는 SLAM GO POST Pro로 컬러 점군 변환·노이즈 정리·거리·면적·체적 측정을 합니다.
참고 — BIM 인허가와 Scan-to-BIM
기존 건물을 고치거나 용도를 바꿀 때는 정확한 현황 도면이 먼저 필요합니다. 도면이 없거나 오래된 건물은 수작업 실측만으로 벽 변형, 보 치수, 배관 같은 복잡한 형상을 정확히 담기 어렵습니다. 그래서 3D 레이저 스캐너로 현장을 스캔해 현황 도면과 BIM 모델을 만드는 Scan-to-BIM 방식이 빠르게 퍼지고 있습니다.
| 일본 · BIM 도면 심사 | 일본 국토교통성은 2026년 4월부터 건축확인(인허가)에서 BIM으로 작성한 도면을 제출·심사하는 "BIM 도면 심사"를 시작했습니다. |
| 일본 · BIM 데이터 심사 | 2029년 봄에는 IFC 형식의 BIM 데이터 자체를 심사에 쓰는 "BIM 데이터 심사" 도입을 추진하고 있습니다. (일부 항목은 계속 PDF 도면과 함께 제출) |
| 일본 · 2025년 4월 건축기준법 개정 | 소규모 목조 주택(이른바 4호 건축물)의 구조 심사 생략 특례가 축소되어, 일정 규모 이상의 주택을 대수선·개축할 때도 도서 제출과 심사가 필요해졌습니다. 정확한 현황 자료의 중요성이 커졌습니다. |
| 일본 · PLATEAU | 국토교통성이 주도하는 전국 3D 도시 모델 구축 사업(Project PLATEAU)처럼 건물·도시를 3D 데이터로 관리하는 흐름도 넓어지고 있습니다. |
※ 일본 국토교통성 공개 자료 기준의 참고 정보이며, 국내 인허가 기준과는 다를 수 있습니다.
구매 안내 및 자료
주문생산품으로 납기는 약 4주입니다. RTK 모듈(S-RTK100), 백팩(S-PACK100), 차량 탑재(S-Mobile100), 파노라마 모듈(S-PANO100) 등 액세서리와 데모·교육은 티엠웨이로 문의해 주세요. 현장과 용도에 맞는 모델을 골라 드립니다.
FEIMA ROBOTICS 공식 제품 · 티엠웨이 (주문생산품 4주)

비밀번호 인증
글 작성시 설정한 비밀번호를 입력해 주세요.

장바구니 담기
상품이 장바구니에 담겼습니다.
바로 확인하시겠습니까?
찜 리스트 담기
상품이 찜 리스트에 담겼습니다.
바로 확인하시겠습니까?


